Semua Berita
Cara Memadankan Kuasa Pendorong Bawah Air dengan Muatan, SeranganTaliTarik dan Tugas Hovering
2026/10/19
Panduan Rancangan Penting untuk Pelancaran dan Pemulihan Kenderaan Bawah Air Autonomi (AUV)
2026/10/19
Senarai Semak Pemeriksaan ROV untuk Empangan: Dokumentasi Pintu Air, Saluran Masuk, Sedimen dan Retakan
2026/10/14
Perancangan Misi AUV Laut Dalam untuk Eksplorasi Mineral dan Penyelidikan Oseanografi
2026/10/14
Bagaimana Ramalan Pusaran Mesoskal Meningkatkan Perancangan Tinjauan AUV
2026/10/09
Bagaimana Digital Twins Memperbaiki Perancangan Inspeksi AUV/ROV Angin Luar Pesisir
2026/10/09
Kembar Digital untuk Perancangan Misi AUV/ROV dan Pemantauan Laut
2026/09/28
Sistem ROV untuk Pemeriksaan Empangan, Paip dan Infrastruktur Bawah Laut
2026/09/28
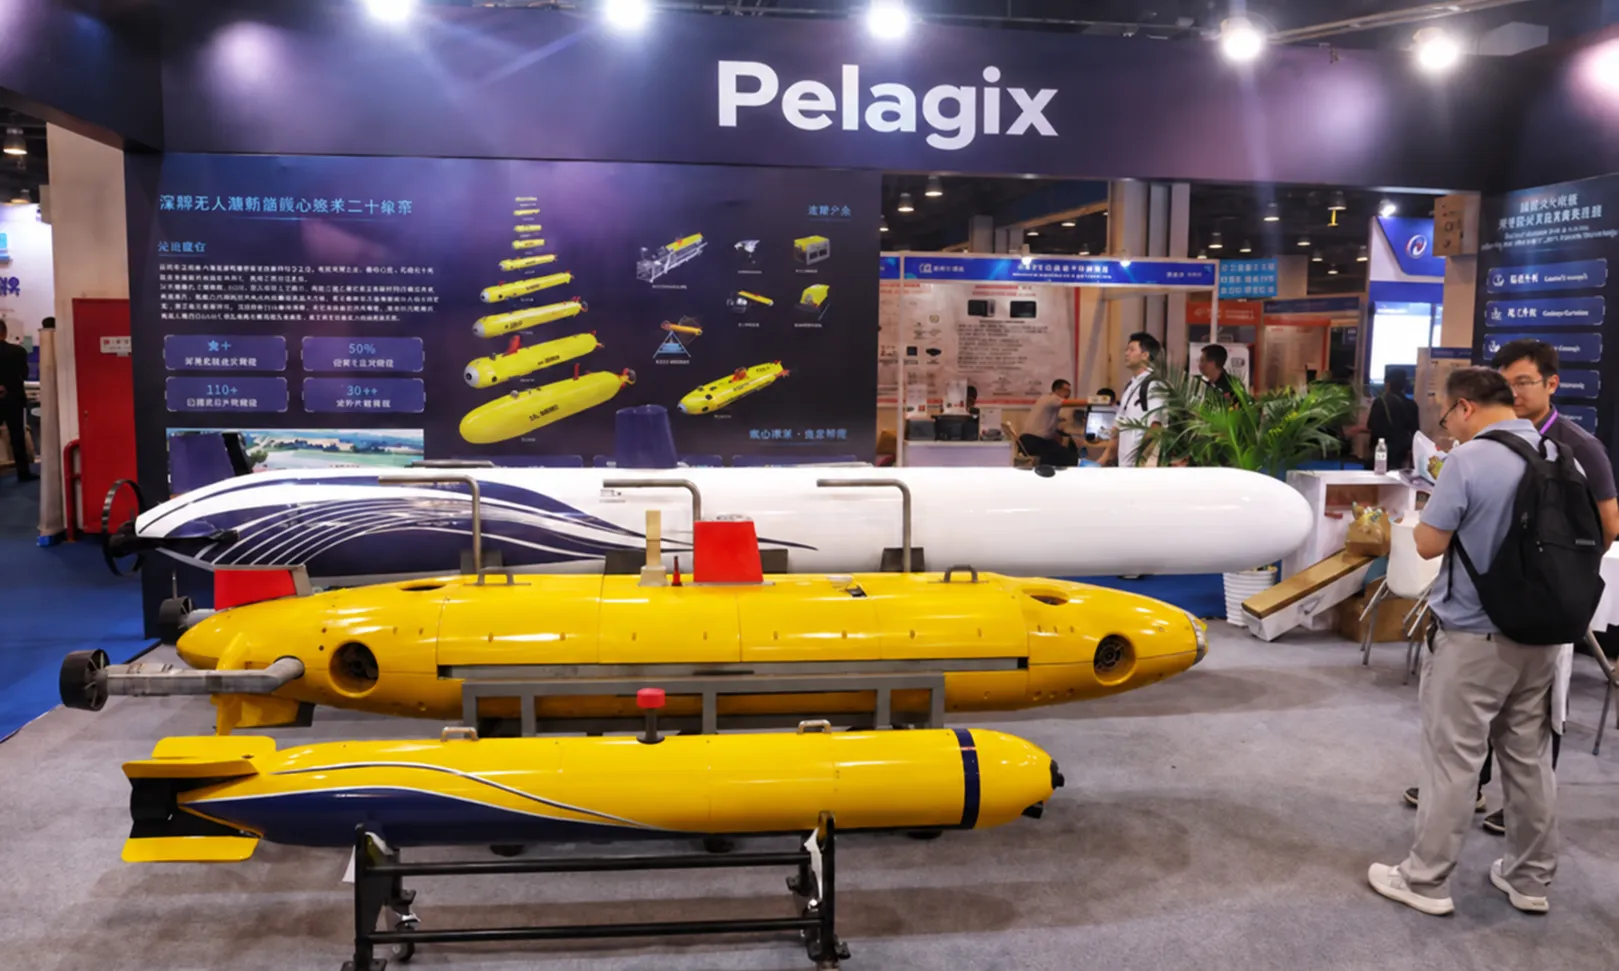
Pelagix Menonjolkan Kenderaan Bawah Air Tanpa Pemandu di Pameran Elektronik Pertahanan Antarabangsa China
2026/09/23
Pendorong Bawah Air Berkecekapan Tinggi untuk Platform AUV dan ROV
2026/09/14
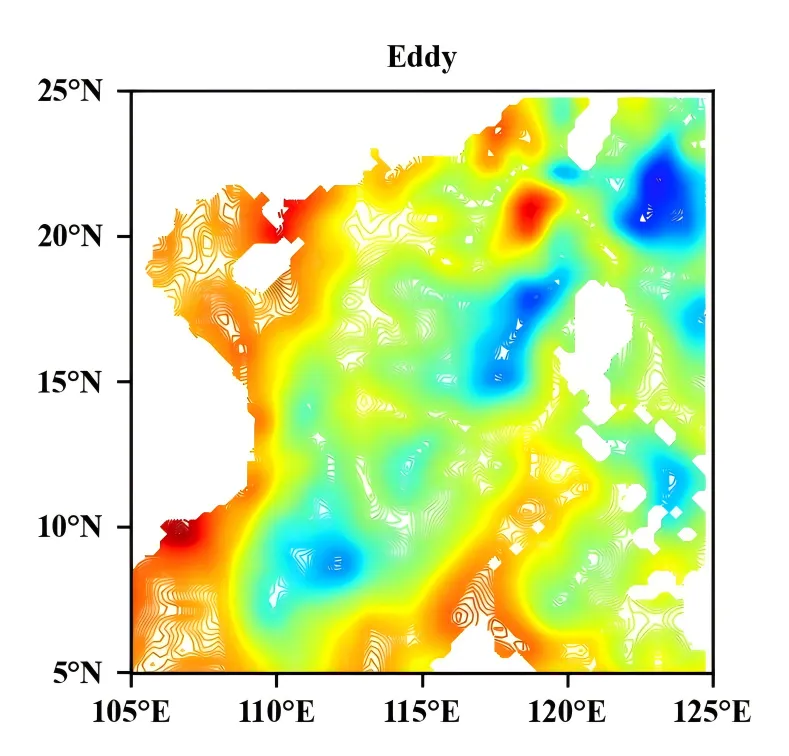
Peramalan Osean AI: Dari Data Laut Dalam ke Ramalan Eddi Mesoskala
2026/09/14
Sensor CTD dan Muatan Modular untuk Tinjauan Oseanografi
2026/09/11
Stesen Dok Keluar Air untuk Operasi AUV Ketahanan Panjang
2026/09/11
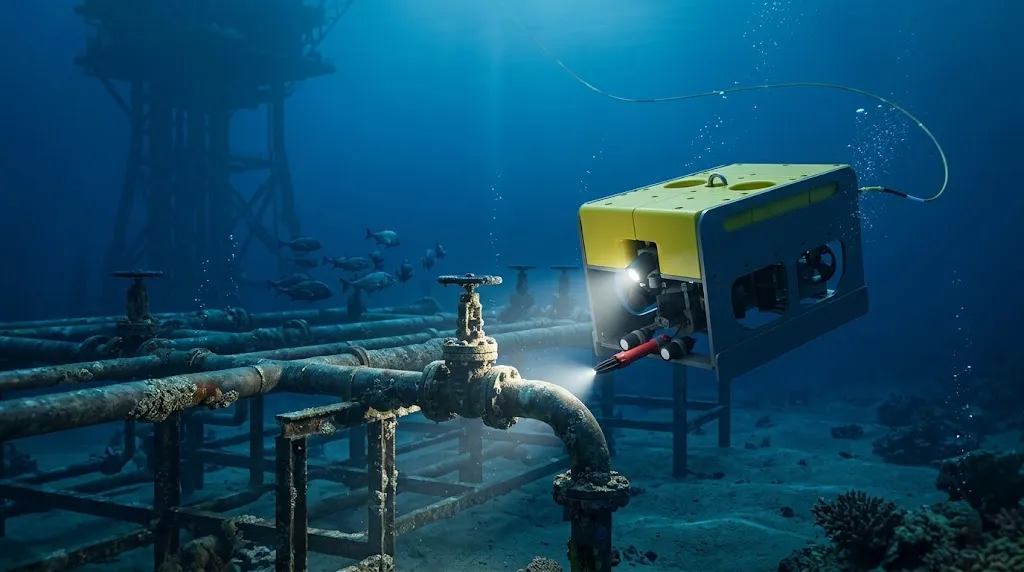
Keperluan Muatan, Pendorong dan Tether ROV: Panduan Pembeli B2B
2026/09/11
Bagaimana Memilih Pengeluar AUV Laut Dalam untuk Misi 6000m
2026/09/08
AUV vs ROV: Memilih Kenderaan Bawah Laut yang Sesuai untuk Projek Tinjauan
2026/09/08


