Latihan Simulasi AUV/ROV: 6 Senario Latihan Sebelum Percubaan Laut Sebenar
News Details
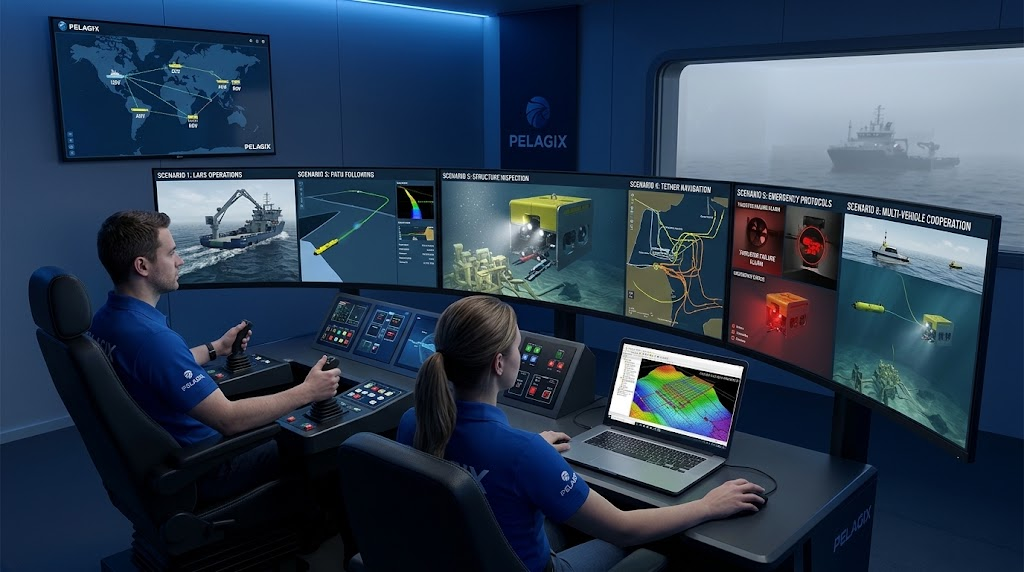
Menghantar robot bawah air ke perairan terbuka melibatkan risiko operasi yang tinggi dan kos kewangan yang besar. Bayaran sewa kapal luar pesisir adalah mahal, dan persekitaran laut yang mencabar boleh merosakkan peralatan mahal dengan mudah. Oleh itu, prosedur ujian dan persediaan juruterbang harus dilakukan jauh sebelum hari pelancaran. Menggunakan persekitaran maya termaju membolehkan pasukan kejuruteraan dan juruterbang memperhalusi prosedur mereka dengan selamat.
Sebelum menghantar peralatan mahal ke bawah air, pengendali sangat bergantung pada alat ujian maya. Program latihan simulator ROV yang moden membolehkan pasukan berlatih manuver kompleks dan menangani kecemasan yang tidak dijangka tanpa risiko. Selain itu, penggunaan platform simulasi robot bawah air berketepatan tinggi membantu jurutera menilai fizik kenderaan dan tindak balas sensor dalam keadaan bawah laut yang mencabar. Dalam panduan ini, kami akan membincangkan enam senario latihan penting yang harus dijalankan oleh setiap pasukan bawah laut sebelum melakukan ujian di laut sebenar.
Senario 1: Operasi Sistem Pelancaran dan Pemulihan (LARS)
Melancarkan mesin bawah air dari kapal sokongan biasanya merupakan salah satu fasa paling berbahaya dalam mana-mana misi. Ombak yang bergelora, ayunan kapal yang berat, dan arus permukaan yang kuat boleh menyebabkan kenderaan berayun secara tidak dijangka ke arah badan kapal.
Dengan menjalankan simulator USV AUV ROV bersepadu, juruterbang boleh berlatih prosedur pelancaran dan pemulihan dalam keadaan laut yang buruk. Perisian ini memodelkan gerakan ombak, dinamik win, dan ketegangan kabel secara masa nyata. Ini membolehkan anggota krew menguasai pemasaan yang tepat, pengurusan kabel, dan penguncian dermaga sebelum bekerja di dek kapal yang bergerak.
Senario 2: Pengikutan Laluan Autonomi dan Pengelakan Halangan
Menavigasi berhampiran struktur bawah air memerlukan ketepatan yang tinggi. Sebelum sebuah kenderaan bawah air autonomi (AUV) bergerak berhampiran saluran paip atau struktur sokongan, logik navigasinya harus melalui ujian menyeluruh.
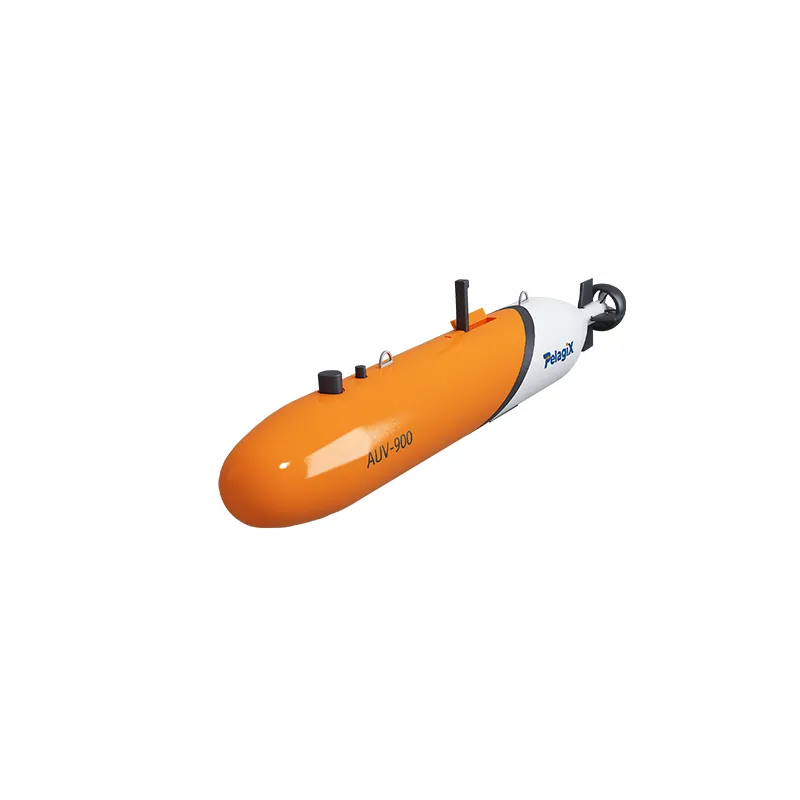
Pengendali menggunakan perisian perancangan misi AUV untuk melukis grid carian, menentukan titik laluan, dan menetapkan sempadan kedalaman. Semasa simulasi, jurutera menguji bagaimana kenderaan bertindak balas apabila sensor akustik mengesan halangan yang tidak dijangka, seperti serpihan tumbang atau jaring nelayan. Pelagix menyediakan penyelesaian bawah laut yang mantap yang direka untuk navigasi berketepatan tinggi, membolehkan integrasi lancar antara perisian perancangan dan perkakasan kenderaan autonomi.
Senario 3: Pemeriksaan Struktur Bawah Laut yang Kompleks
Memeriksa struktur laut dalam, seperti asas turbin angin luar pesisir atau pokok bawah laut, memerlukan juruterbang mengekalkan kedudukan yang stabil di ruang sempit. Satu langkah yang salah boleh mengganggu data sensor atau menyebabkan perlanggaran.
Melalui latihan simulasi AUV ROV yang realistik, juruterbang boleh berlatih melayang dekat dengan geometri bawah air yang kompleks. Simulasi ini mereplikasi tindak balas pendorong, seretan air, dan suapan kamera optik. Juruterbang belajar menavigasi menggunakan pandangan sonar dan kamera, memastikan mereka dapat mengumpul data pemeriksaan yang jelas semasa operasi luar pesisir sebenar.
Senario 4: Pengurusan Tether dan Navigasi Saluran Alir
Bagi robot bawah air yang terikat, pengurusan kabel adalah cabaran berterusan. Kabel kawalan yang panjang boleh tersangkut pada struktur bawah air, atau arus yang kuat boleh menimbulkan seretan berat yang menarik kenderaan keluar dari laluan.
Menggunakan sistem latihan simulator ROV membantu juruterbang menguasai kawalan tether dalam arus yang berubah-ubah. Dalam simulator, pengendali berlatih terbang mengelilingi struktur manifold bawah air tanpa merosakkan kabel kawalan. Mereka belajar cara memantau ketegangan tether, menguruskan kelajuan penggulungan, dan menyesuaikan output pendorong untuk mengekalkan kestabilan kenderaan.
Senario 5: Protokol Kecemasan dan Kegagalan Sistem
Di lautan dalam, kegagalan sistem yang tidak dijangka akhirnya akan berlaku. Pendorong boleh tersekat, hubungan komunikasi boleh terputus, dan sensor boleh gagal. Cara juruterbang atau algoritma autonomi bertindak balas dalam beberapa saat pertama itu menentukan sama ada kenderaan dapat kembali dengan selamat.
Menjalankan simulasi robot bawah air dengan suntikan ralat membolehkan pasukan berlatih latihan kecemasan. Pengajar boleh mencetuskan kegagalan pendorong, penggera kebocoran, atau kehilangan kuasa dari jarak jauh. Juruterbang berlatih bertukar ke mod kawalan manual, menjatuhkan pemberat, atau mencetuskan mod auto-homing. Pelagix mereka bentuk peralatan bawah laut dengan mempertimbangkan keselamatan dan redundansi, memastikan kenderaan boleh pulih dengan selamat apabila kejadian tidak dijangka berlaku.
Senario 6: Operasi Kerjasama Berbilang Kenderaan
Misi marin moden semakin bergantung pada beberapa platform robot yang bekerjasama. Contohnya, kapal permukaan tanpa anak (USV) mungkin bertindak sebagai stesen penyampai di permukaan, sementara AUV mengumpul data akustik dan ROV melakukan kerja yang ditujukan di bawah.
Menggunakan simulator USV AUV ROV berbilang ejen, pengendali boleh menguji hubungan komunikasi dan aliran kerja kerjasama antara sistem permukaan dan bawah laut. Pasukan berlatih menjejak kedudukan kenderaan melalui modem akustik, memindahkan pelan misi semasa menyelam, dan menyelaraskan tugas bersama. Ini memastikan kerjasama yang lancar di semua unit permukaan dan bawah laut semasa ujian secara langsung.
Kesimpulan
Melaksanakan ujian maya yang menyeluruh adalah cara paling berkesan untuk melindungi peralatan bawah laut, melatih juruterbang, dan menjamin kejayaan projek. Daripada ujian laluan dalam perisian perancangan misi AUV kepada menjalankan latihan simulasi AUV ROV berisiko tinggi, persediaan maya menghapuskan kesilapan mahal sebelum turun ke air. Melabur masa dalam aliran kerja simulasi yang lengkap membina operasi bawah laut yang lebih selamat, lebih pantas, dan jauh lebih cekap.


